Выбор перекрестно-роликовых подшипников для робототехники — это не просто сопоставление номера детали с расположением монтажных отверстий. Эти подшипники являются сердцем шарниров роботов, поворотных приводов и прецизионных позиционирующих платформ, где они должны одновременно выдерживать радиальные нагрузки, осевые нагрузки и моменты наклона в очень компактных размерах. Неправильный выбор может привести к люфту, снижению повторяемости или преждевременному выходу из строя в процессе эксплуатации. В этом руководстве рассматриваются технические и практические факторы, которые наиболее важны при выборе перекрестно-роликовых подшипников для робототехники.
Почему перекрестные роликовые подшипники преобладают в роботизированных шарнирах?
Роботизированные манипуляторы и поворотные столы требуют подшипников, обеспечивающих высокую жесткость при минимальном люфте. В подшипниках с перекрестными роликами цилиндрические ролики расположены под углом 90 градусов друг к другу в одной дорожке качения, что позволяет одному подшипнику воспринимать нагрузки с нескольких направлений. Такая конструкция исключает необходимость в отдельных радиальных и осевых подшипниковых узлах, что экономит место и упрощает сборку.
По сравнению с шариковыми подшипниками аналогичных размеров, перекрестные роликовые подшипники обычно обладают большей грузоподъемностью и жесткостью, поскольку линейный контакт между роликами и дорожками качения более эффективно распределяет нагрузку. Для производителей роботов это означает более высокую точность позиционирования при динамических нагрузках и более длительные интервалы между техническим обслуживанием.
Ключевые преимущества робототехники включают в себя:
- Одновременная обработка радиальных, осевых и моментных нагрузок.
- Высокая жесткость на наклон для суставов руки и осей запястья
- Компактное поперечное сечение, подходящее для тонких корпусов соединений.
- Низкий пусковой момент обеспечивает плавное и точное управление движением.
Ключевые характеристики для оценки
Не все перекрестные роликовые подшипники взаимозаменяемы, даже если их размеры совпадают. Следующие параметры определяют, будет ли подшипник надежно работать в роботизированной системе.
Несущая способность и жесткость
Конструкторы роботов должны рассчитать суммарные радиальные, осевые и моментные нагрузки, которые будут испытываться шарниром как в нормальном режиме работы, так и в условиях аварийной остановки. Базовая динамическая грузоподъемность подшипника служит отправной точкой, но статические грузоподъемности и допустимые моментные нагрузки одинаково важны для шарнирных манипуляторов, которые часто меняют направление движения.
Жесткость имеет такое же важное значение, как и грузоподъемность. Подшипник с высокой жесткостью минимизирует упругую деформацию под нагрузкой, что напрямую влияет на повторяемость работы робота. Для высокоточных задач, таких как работа с полупроводниками или медицинская робототехника, даже отклонение на микронном уровне может быть недопустимым.
Класс точности и дистанция
Перекрестные роликовые подшипники изготавливаются с различной степенью точности. Более высокие классы отличаются более жесткими допусками по радиальному биению, осевому биению и параллельности. Роботы, выполняющие операции контроля, сборки или механической обработки, обычно требуют прецизионных или высокоточных подшипников, в то время как для менее требовательных задач по перемещению материалов стандартные классы могут вполне подойти.
Следует отметить, что установка высокоточного подшипника на плохо обработанный корпус не обеспечит ожидаемой точности. Сопрягаемые поверхности должны соответствовать требованиям к плоскостности и перпендикулярности, указанным производителем подшипника.
Внутренний зазор и предварительная нагрузка
Настройки зазора и предварительной нагрузки влияют как на жесткость, так и на трение. Подшипник с предварительной нагрузкой обеспечивает нулевой зазор и более высокую жесткость, что часто желательно для шарниров роботов, которые должны противостоять вибрации и сохранять положение при изменяющихся нагрузках. Однако чрезмерная предварительная нагрузка увеличивает момент трения и тепловыделение, сокращая срок службы подшипника.
Стандартный зазор подходит для применений, где допустим некоторый люфт, а приоритетом является снижение трения. Многие производители роботов выбирают небольшую предварительную нагрузку в качестве баланса между жесткостью и плавностью работы.
Герметизация и смазка
Роботизированные среды варьируются от чистых помещений до сварочных цехов с наличием пыли и мусора в воздухе. Герметичные или экранированные подшипники защищают дорожку качения от загрязнений, но уплотнения увеличивают сопротивление. В чистых средах предпочтительнее могут быть открытые подшипники с внешними системами смазки. Метод смазки, будь то консистентная смазка, масло или централизованная система, должен быть совместим со скоростью вращения и температурным диапазоном подшипника.
Подбор типа подшипника в соответствии с архитектурой робота
Различные конфигурации роботов предъявляют разные требования к подшипникам. Понимание этих различий помогает быстро сузить выбор.
- Шарнирные соединения руки: требуют высокой жесткости на изгиб и компактной осевой высоты. В плечевых, локтевых и запястных суставах часто используются предварительно нагруженные перекрестные роликовые подшипники.
- Роботы SCARA: Преимущества подшипников с высокой радиальной жесткостью и низким трением для быстрого и повторяющегося горизонтального движения.
- Поворотные позиционирующие столы: требуют превосходного контроля осевого и радиального биения для поддержания угловой точности.
- Гуманоидные и коллаборативные роботы: приоритет отдается легким подшипникам с низким крутящим моментом и встроенным уплотнением для обеспечения безопасности и чистоты.
В каждом случае подшипник необходимо оценивать как часть всей конструкции соединения, а не изолированно. Материал корпуса, способ крепления и тепловое расширение — все это влияет на его рабочие характеристики в реальных условиях.
Распространенные ошибки отбора, которых следует избегать.
Даже опытные инженеры могут упускать из виду детали, которые приводят к отказам в эксплуатации. К числу распространенных ошибок относятся:
- Игнорирование моментных нагрузок: сосредоточение внимания только на радиальной несущей способности при недооценке момента наклона, создаваемого радиусом действия роботизированной руки.
- Излишняя точность: выбор наивысшего класса точности, когда допуски, связанные с областью применения и корпусом, не оправдывают дополнительных затрат.
- Пренебрежение допусками при монтаже: Непроверка соответствия корпуса и вала требованиям к плоскостности и перпендикулярности.
- Недооценка важности смазки: выбор смазки, которая не подходит для данного диапазона рабочих температур или скоростей.
- Неправильный расчет срока службы: использование только статических показателей без учета срока службы L10 в реальных динамических условиях.
Работа с поставщиком подшипников
Правильный поставщик делает больше, чем просто поставляет детали. Для робототехнических приложений ищите партнера, который может обеспечить инженерную поддержку, анализ допусков и индивидуальные модификации, такие как специальные монтажные отверстия, покрытия или интегрированные шестерни. Компания PRS сотрудничает с производителями роботов, чтобы согласовать характеристики подшипников с реальными условиями эксплуатации, помогая командам избежать дорогостоящих переделок после выхода из строя прототипов.
При оценке поставщиков запрашивайте подробные чертежи с указанием размеров, данных о допустимой нагрузке и рекомендуемых процедур монтажа. Поставщик, который может объяснить, как его подшипники ведут себя при комбинированных нагрузках, ценнее того, кто просто называет цену.
Заключительные соображения
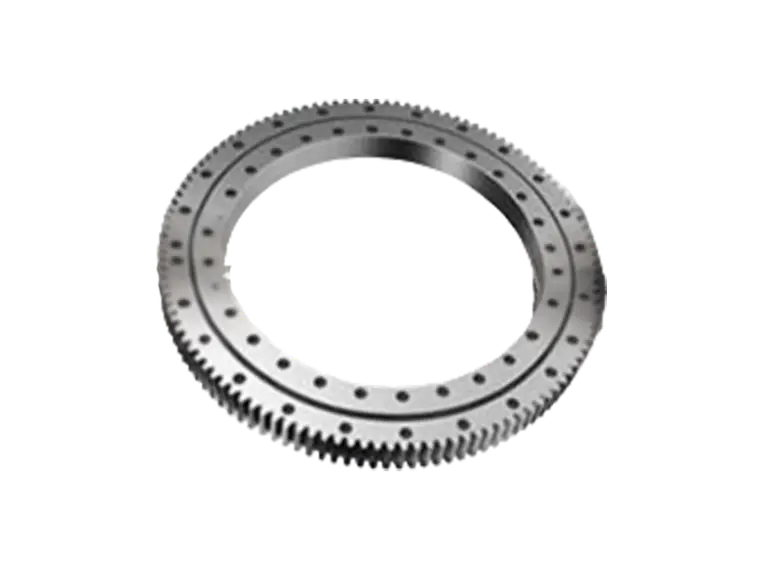
Выбор подходящего перекрестного роликового подшипника для робота сводится к пониманию профиля нагрузки, требований к точности и условий окружающей среды конкретного соединения. Оценивая жесткость, степень точности, предварительную нагрузку и герметичность наряду с архитектурой робота, инженеры могут выбрать подшипник, который обеспечит надежную работу на протяжении всего срока службы машины. Раннее сотрудничество с опытным поставщиком подшипников снижает риски и сокращает циклы разработки.